Breaking News

[post-marguee]

[ays_poll id=7]

नांदगाव तालुका विज्ञान प्रर्दशनाच्या अध्यक्षपदी संजय बच्छाव

Dec 9, 2022

नांदगाव : नांदगाव तालुका पंचायत समिती शिक्षण विभाग व तालुका विज्ञान अध्यापक संघाच्या तालुकास्तरीय विज्ञान प्रदर्शन च्या अध्यक्षपदी संजय बच्छाव यांची निवड करण्यात आली.

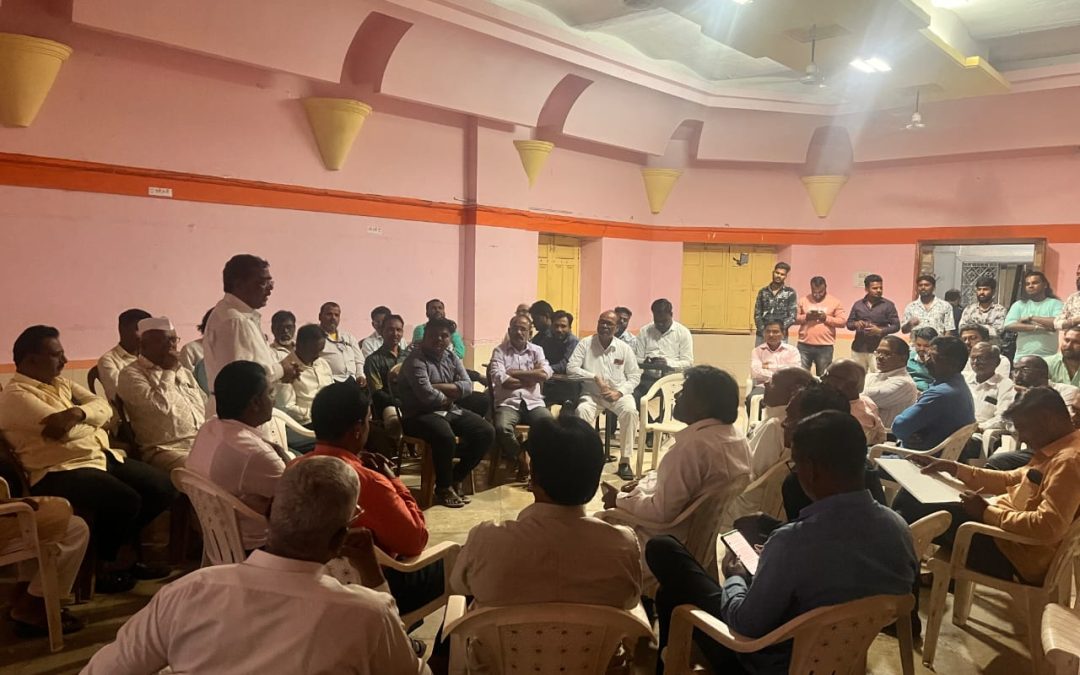
विज्ञान प्रदर्शनाच्या आयोजनाबाबत न्यू इंग्लिश स्कूल विद्यालयात प्राथमिक व माध्यमिक मुख्याध्यापक , विज्ञान शिक्षक यांची सहविचार सभा संपन्न झाली. यावेळी नांदगाव तालुका विज्ञान अध्यापक संघाची नूतन कार्यकारिणीची निवड करण्यात आली. पांझनदेव येथील माध्यमिक विद्यालयाचे विज्ञान शिक्षक संजय प्रभाकर बच्छाव यांची अध्यक्ष म्हणून निवड करण्यात आली .कार्यकारिणी अशी – उपाध्यक्ष – अविनाश शेवाळे, उमेश पाटील, कार्यवाह-रामकृष्ण नागरे, सहकार्यवाह-निलेश इप्पर, खजिनदार- विष्णू कदम, सहखजिनदार-पंजाबराव आहेर, सदस्य – अरुण पवार, चैत्राम अहिरे ,प्रसाद पंचवाघ, प्रवीण खरोळे, प्रकाश फणसे, श्रीम एम के आहिरे, आत्माराम बोरसे, भाऊसाहेब सोनवणे, एम पी सोनवणे .. यावेळी जिल्हा विज्ञान अध्यापक संघाचे कार्यवाह अरुण पवार ,सी डी आहिरे विस्तार अधिकारी श्रीम नंदा ठोके ,केंद्रप्रमुख ,प्राथमिक व माध्यमिक शाळांचे मुख्याध्यापक , विज्ञान शिक्षक उपस्थित होते .
अजून बातम्या वाचा..

अडीच महिन्यांपासून पाणी टंचाईच्या झळा सोसणाऱ्या साकोरा वासियांना प्रतीक्षा उपाययोजनांची

अडीच महिन्यांपासून पाणी टंचाईच्या झळा सोसणाऱ्या साकोरा वासियांना प्रतीक्षा उपाययोजनांची

नांदगाव : मारुती जगधने अनेक दिवसाच्या प्रतिक्षेनंतर साकोरा गावाला शास्वत पाणी पुरवठा होणार...

read more
बघा व्हिडिओ : अस्मिता खेलो इंडिया महिला लीग मध्ये आकांक्षा व्यवहारे ने पटकावली तीन सुवर्णपदके

बघा व्हिडिओ : अस्मिता खेलो इंडिया महिला लीग मध्ये आकांक्षा व्यवहारे ने पटकावली तीन सुवर्णपदके

नगरोटा हिमाचल प्रदेश येथे सुरू असलेल्या अस्मिता खेलो इंडिया महिला लीग मध्ये ४५ किलो वजनी गटात ६०...

read more
सराफ सुवर्णकार बांधवांसाठी राज्य शासनाचे आश्वासक पाऊल – आयपीसी 411 अंतर्गत पोलीस अधिकाऱ्यांना सूचना

सराफ सुवर्णकार बांधवांसाठी राज्य शासनाचे आश्वासक पाऊल – आयपीसी 411 अंतर्गत पोलीस अधिकाऱ्यांना सूचना

राज्यातील सराफ सुवर्णकार बांधव जे सराफी व्यवसाय करतात त्यांच्या सुरक्षेबाबतच्या समस्यांचे निराकरण...

read more
[hsas-shortcode group="" speed="10" direction="left" gap="50"]