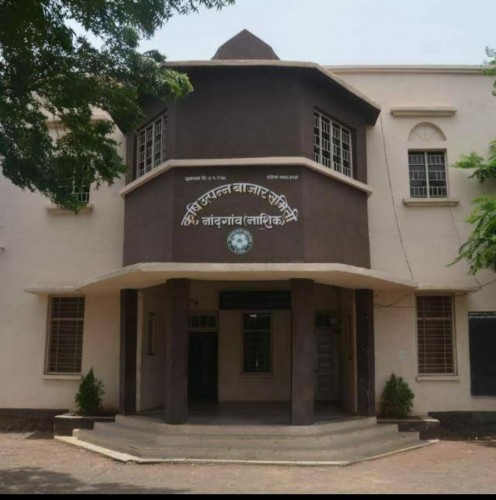
नांदगाव कृषी उत्पन्न बाजार समिती मध्ये काम न करता वेतन घेणारे मापारी भास्कर कासार यांच्या विरोधात धनराज काकळीज या मापारी चे आजपासून बाजार समोर आमरण उपोषण
याबाबत वृत असे की नांदगाव बाजार समिती मध्ये २८ मापारी असून २७ मापारी काम करतात व १ मापारी काम न करता वेतन घेतो म्हणून धनराज काकळीज हे मापारी बाजार समिती समोर उपोषणास बसणार असल्याचे निवेदन सहाय्यक निबंधक सहकारी संस्था तथा प्रशासक बाजार समिती नांदगाव यांना दिलेल्या निवेदनात म्हटले आहे.
बाजार समिती मध्ये भास्कर कासार हे मापारी असून त्यांना कुठलेही काम न देता वेतन दिले जाते . अशी तक्रार धनराज काकळीज यांची आहे.
समिती मध्ये २८ मापारी असतानां २७ मापारी हे दैनंदीन शेती मालाचे मोजमापाचे कामकाज करतात व वेतन २८ मापारीनां दिले जाते याबाबत मापारी वर्गाने वेळोवेळी बाजार समितीला लेखी व तोडीं तक्रार केली आहे . पंरतू बाजार समितीत भास्कर कासार यांची हुकूमशाही असल्याने आज पर्यत मला न्याय मिळाला नसल्याचे धनराज काकळीज यांनी आपल्या तक्रारीत म्हटले आहे .तसेच माझ्यासह २७ मापारी बांधवाना न्याय देवून आमचे आर्थीक व शाररीक शोषन थांबवावे या मागणीसाठी मी आज पासून बाजार समिती समोर उपोषणास बसणार असल्याचे निवेदनात म्हटले आहे. सदर निवेदन तहसिलदार नांदगाव जिल्हा निबंधक सहकारी संस्था नासिक ‘ सहाय्यक निबंधक तथा प्रशासक नांदगाव बाजार समिती पोलिस निरीक्षक नांदगाव पणन संचालक पुणे ‘ कामगार आयूक्त नासिक यांना निवेदन दिले
पूर्णाकृती पुतळे उभारावेत : आर.पी आय. ची मागणी
डॉ बाबासाहेब आंबेडकर, छत्रपती शिवाजी महाराज, महात्मा ज्योतिबा फुले या महापुरुषांचे शहरात...