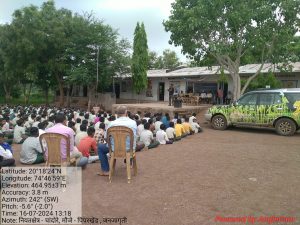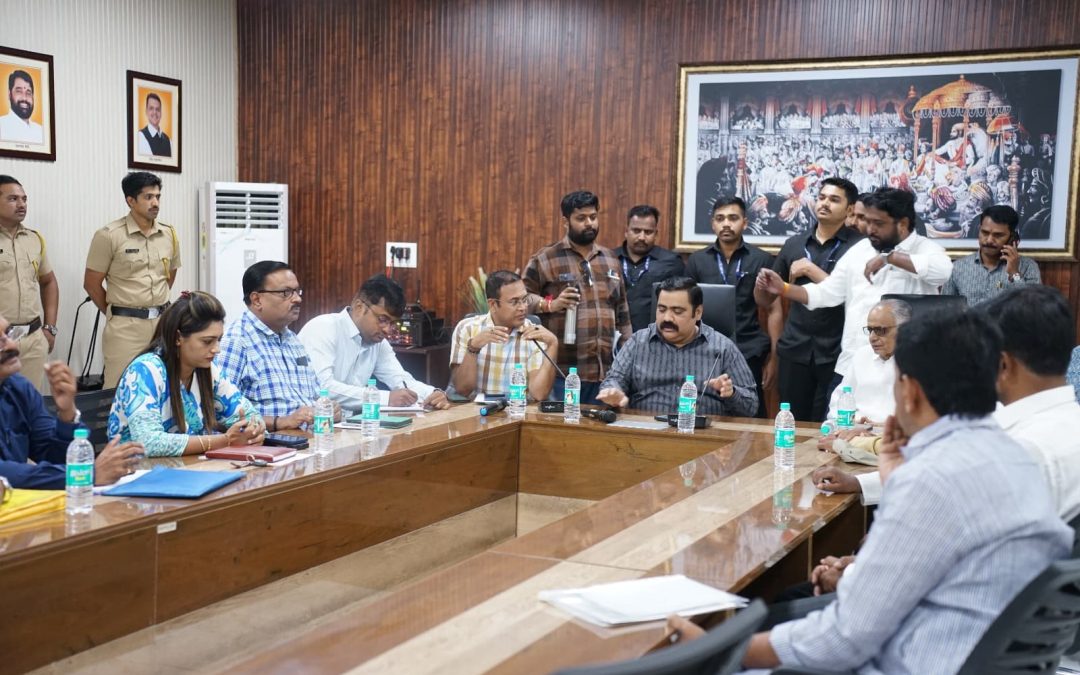
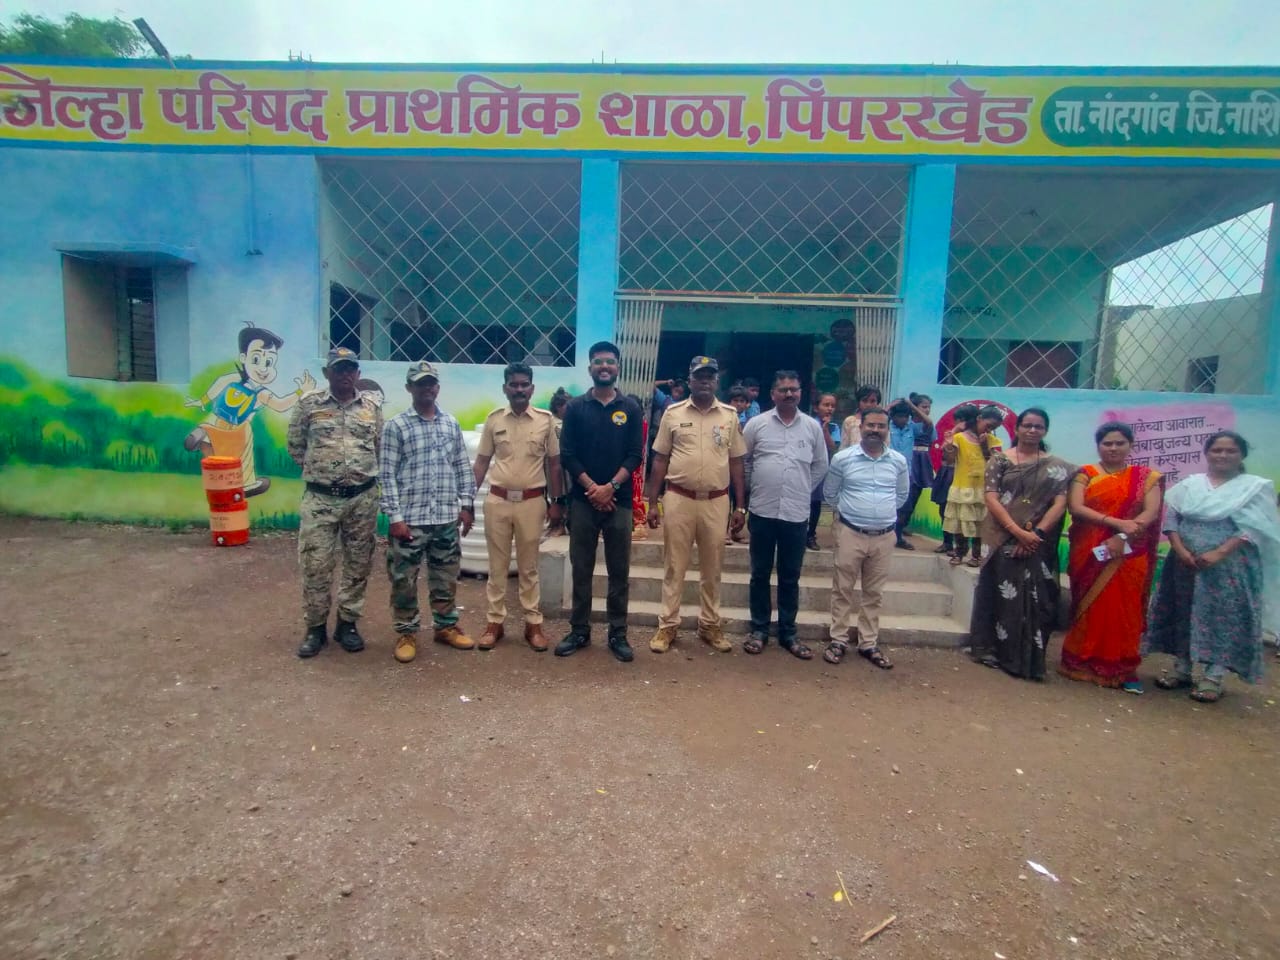
नांदगाव : मारुती जगधने दिनांक 16/7/24 रोजी पिंपरखेड येथे सहाय्यक वनसंरक्षक अक्षय मेहत्रे, नांदगाव वनपरिक्षेत्र अधिकारी सागर ढोले यांच्या मार्गदर्शनाखाली बिबटे मानव संघर्ष आणि सहजीवन याविषयीची जनजागृती करण्यात आली.
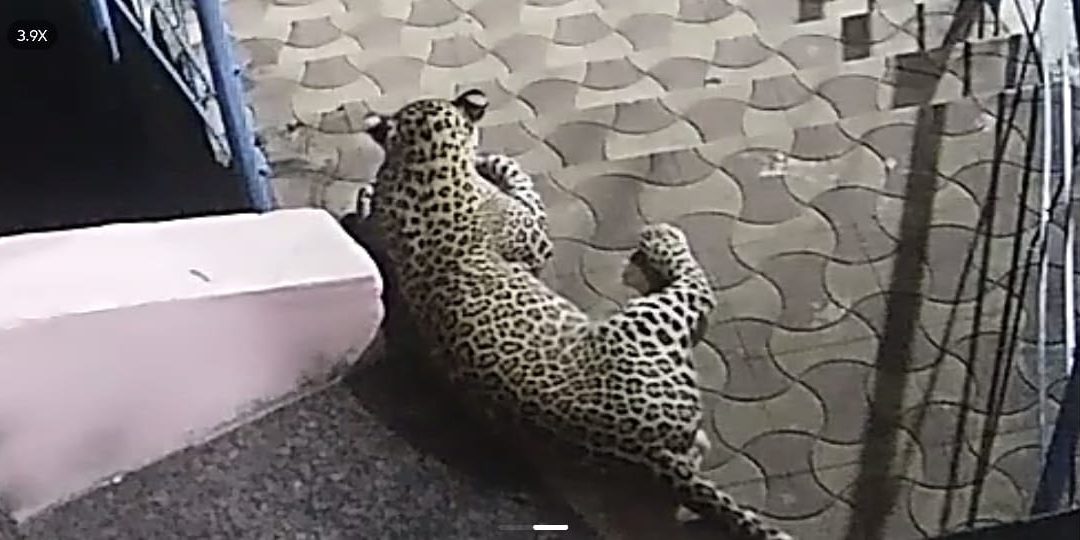
गेल्या काही दिवसांपासून नांदगाव तालुक्यातील घाटमाथा परिसरात तसेच मौजे पिंपरखेड, जळगाव खुर्द, चिंचविहीर,जळगाव बू. कासारी या भागात बिबट्या आढळत असून परीसरात भितीचे वातावरण निर्माण झाले आहे. म्हणून सर्व परीसरातील नागरिक व शेतातून गावातील शाळेत जाणारे लहान व मोठे विद्यार्थी यांच्या मनातील भिती व बिबट्या बद्दल समज गैरसमज , मानव बिबटसंघर्ष, आणि सहजीवन स्वतः ची तसेच आपल्या पाळीव प्राण्यांची कशा प्रकारे सुरक्षितता बाळगावी व चुकुन अनावधानाने सामना झाला तर काय करावे आणि काय करु नये या बद्दल चे मार्गदर्शन इको इको रेस्क्यू नाशिक चे आयुष पाटील वन्यजीव संरक्षण संस्थेचे सर्पमित्र प्रभाकर निकुंभ नांदगाव वनविभागाचे मगन राठोड यांनी मार्गदर्शन केले.
प्रसंगी वनविभागाचे अधिकारी एम एम राठोड, रविंद्र शिंदे ,महाजन, सोनवणे,बळसाने.आणि इको इको रेस्क्यू चे आयुष पाटील वन्यजीव संरक्षण संस्थेचे प्रभाकर निकुंभ,पिंपरखेड चे प्रतिष्ठित नागरिक संदिप मवाळ व इतर ग्रामस्थ माध्यमिक विद्यालयाचे सर्व शिक्षक,विद्यार्थी उपस्थित होते.