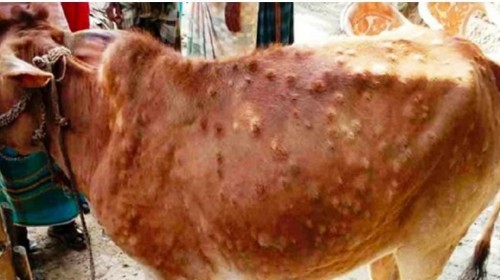
लम्पी चर्मरोगाचा प्रादुर्भावाने पशूचा मृत्यू होऊन हानी झाल्यास अशा पशुधनाच्या पालकांना नुकसान भरपाई देण्याचा निर्णय आज मंत्रिमंडळ बैठकीत घेण्यात आला. बैठकीच्या अध्यक्षस्थानी मुख्यमंत्री एकनाथ शिंदे होते. नुकसान भरपाईसाठी जिल्हा नियोजन समितीच्या माध्यमातून प्रत्येक जिल्ह्यासाठी १ कोटी रुपयांची तरतूद करण्याचे निर्देशही देण्यात आले आहेत. मंत्रिमंडळाच्या याच बैठकीत पशुसंवर्धन विभागातील रिक्त पदे बाह्यस्त्रोताद्वारे भरण्याबाबत देखील मान्यता देण्यात आली.
राज्यातील पशुधनाला लम्पी चर्मरोगाचा वेगाने प्रादुर्भाव वेगाने होत असल्याने त्यावर उपाययोजना करण्यासाठी आज मंत्रिमंडळ बैठकीत चर्चा झाली. यावेळी ज्या शेतकरी किंवा पशुपालकांचे पशुधन या आजारामुळे मृत्यू पावले आहेत त्यांना राष्ट्रीय आपत्ती निवारण धोरणामधील निकषानुसार राज्य शासनाच्या निधीतून भरपाई देण्याचा निर्णय घेण्यात आला. या निर्णयाच्या अंमलबजावणीसाठी संबधित जिल्ह्याच्या जिल्हा परिषदेच्या मुख्य कार्यकारी अधिकारी यांच्या अध्यक्षतेखाली समिती गठीत करण्यात येणार आहेत.
लम्पी चर्मरोगाच्या नियंत्रणासाठी आवश्यक लस, औषधी, साधनसामुग्री अशा विविध बाबींवरील खर्चासाठी जिल्हा नियोजन समित्यांनी २०२२-२३ मधील उपलब्ध निधीतून १ कोटी रुपयांचा निधी तातडीने उपलब्ध करुन देण्याचे निर्देशही देण्यात आले आहेत.